


Easy3DMatch
3D 정렬 및 검사 라이브러리
- 스캔된 3D 객체를 다른 스캔 결과나 기준 메쉬와 정렬
- 3D 스캔 결과와 골든 샘플 또는 기준 메쉬 간의 국소적 거리 계산
- 위치가 어긋난 특징, 기하학적 왜곡, 틈, 돌출부 등의 이상 현상 감지...
- 포인트 클라우드, 깊이 맵 또는 높이 맵을 생성하는 모든 3D 센서와 호환됩니다
설명
eVision 26.10의 새로운 기능
- Open eVision 제품의 명칭이 eVision으로 변경되었으며, 앞으로 Allied Vision 브랜드로 출시될 예정입니다.
- EasyBarCode의 새로운 심볼 체계 및 EasyQRCode의 개선 사항
- EasyImage의 선 감지 및 빈 공간 채우기 기능
- NVidia Jetson DLA(딥 러닝 가속기) 지원
- eVision Studio를 위한 새로운 도구 및 사용 편의성 개선
- 온라인 문서 전면 개편
3D 데이터와 기준 모델을 비교하여 이상 현상 탐지
3D 데이터를 기준 모델과 정렬한 후, Easy3DMatch는 구멍, 돌출부, 흠집, 틈새 등과 같은 국소적인 불일치 사항을 검색할 수 있습니다. 감지된 이상 사항 목록은 각각의 위치, 거리 및 면적 정보와 함께 반환됩니다. 거리와 색상 정보가 포함된 새로운 포인트 클라우드 데이터를 생성하여 대화형 eVision 3D 뷰어를 통해 표시할 수 있습니다.
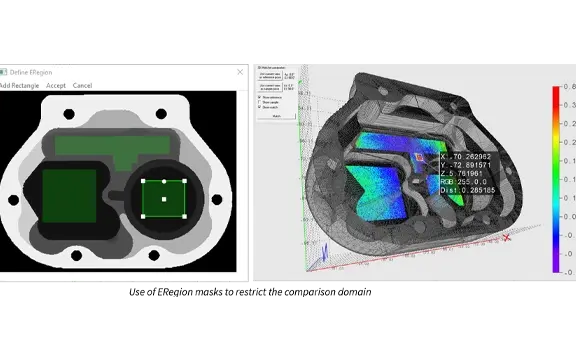
관심 대상인 2D 및 3D 하위 영역 지원
(ZMap상의) 임의의 2D 영역과 (포인트 클라우드상의) 3D 볼륨을 사용하여 관심 하위 영역을 정의할 수 있습니다. 이 경우 정렬 과정에서는 전체 객체가 사용되지만, 비교 및 이상 탐지 시에는 일부 영역만 고려됩니다.
3D 센서와의 호환성
Easy3D 라이브러리는 Automation Technology, Azure Kinect, Benano, Heliotis, IDS Ensenso, Intel Realsense, Lucid Helios, LMI Gocator, Mech-Mind, Nerian Ruby, Photoneo PhoXi, Shenzhen SinceVision (SSZN), Zivid 등 타사 3D 센서의 데이터를 가져올 수 있습니다. 포인트 클라우드와 ZMap을 효율적으로 관리하여 3D 처리 및 분석을 수행할 수 있습니다.
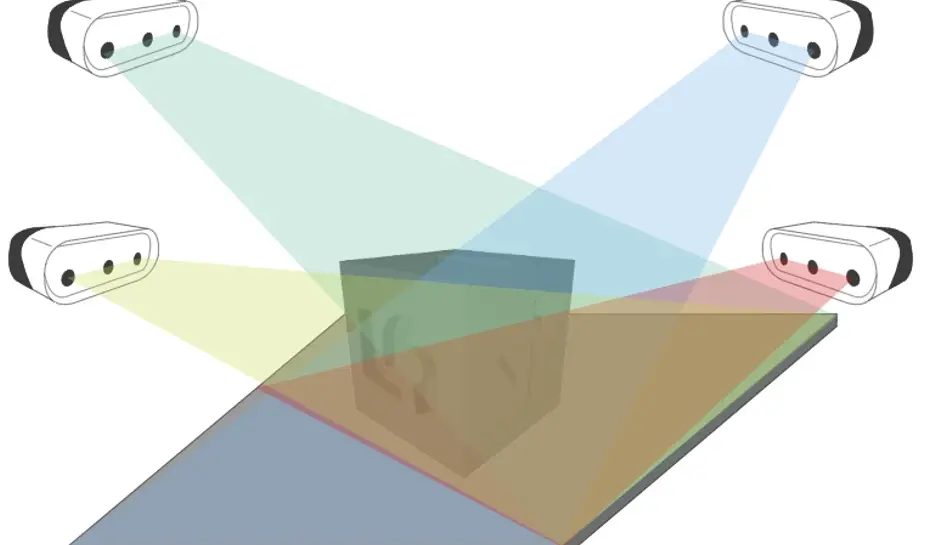
3D 센서 융합
3D 센서 융합은 동일한 물체의 서로 다른 면에 대한 포인트 클라우드를 통합할 수 있게 해주는 기능입니다. 여러 위치에 배치된 다수의 3D 센서를 사용하여 물체 전체를 한 번에 캡처할 수 있습니다. 이 과정은 보정 단계와 병합 단계로 나뉩니다. 그 결과, 병합 속도가 빠르며 보정 과정은 캡처하려는 물체에 구애받지 않습니다. 마지막으로, 이 절차를 통해 중복된 점이 제거되고 병합된 포인트 클라우드의 모든 속성(색상, 법선 등)이 보존된 최적화된 포인트 클라우드가 생성됩니다.
3D 뷰어
Easy3D의 3D Viewer 클래스를 사용하여 상호작용이 가능한 3D 디스플레이를 생성할 수 있습니다. 3D Viewer는 포인트 클라우드와 3D 객체를 표시할 수 있습니다. 이 클래스는 OpenGL 인터페이스를 사용하며, 호환되는 디스플레이 장치가 필요합니다.
기타 혜택
네오 라이선싱 시스템
Neo는 새로운 라이선싱 시스템입니다. 신뢰할 수 있고 최첨단 기술을 적용한 이 시스템은 이제 eVision 및 eGrabber 라이선스를 저장하는 데 사용할 수 있습니다. Neo를 사용하면 Neo 동글이나 Neo 소프트웨어 컨테이너 중 어디에서 라이선스를 활성화할지 선택할 수 있습니다. 라이선스를 구매한 후, 나중에 결정하시면 됩니다.
Neo 동글은 견고한 하드웨어를 제공하며, 한 컴퓨터에서 다른 컴퓨터로 자유롭게 옮겨 사용할 수 있는 유연성을 갖추고 있습니다. Neo 소프트웨어 컨테이너는 별도의 전용 하드웨어가 필요하지 않으며, 대신 활성화된 컴퓨터에 고정되어 사용됩니다.
Neo에는 전용 Neo 라이선스 관리자가 함께 제공되며, 이 관리자는 직관적이고 사용하기 쉬운 그래픽 사용자 인터페이스(GUI)와 Neo 라이선싱 절차를 손쉽게 자동화할 수 있는 명령줄 인터페이스(CLI)의 두 가지 형태로 제공됩니다.
Windows 및 Linux용 모든 eVision 라이브러리
- Microsoft Windows 11, 10 for x86-64 (64비트) 프로세서 아키텍처
- x86_64 시스템용 Microsoft Windows 11, 10 IoT Enterprise
- x86-64(64비트) 및 ARMv8-A(64비트) 프로세서 아키텍처용 Linux (glibc 버전 2.18 이상)
eVision 스튜디오
그래픽 인터페이스를 사용하여 복잡한 이미지 처리 시퀀스를 설계할 수 있습니다. 이 도구 모음은 eVision 라이브러리의 다양성과 기능을 잘 보여줍니다. 처리 파이프라인에 해당하는 C++, Python 및 C# 소스 코드가 자동으로 생성되며, 이는 eVision API에 대한 대화형 문서를 제공합니다. eVision Studio는 GigE Vision 카메라, Coaxlink 프레임 그래버 또는 eGrabber 레코더 시퀀스와 같은 실시간 이미지 소스를 처리할 수 있습니다.
이 애플리케이션은 무료로 제공되며, Windows 및 Linux에서 실행되고 Intel 및 ARM 64비트 아키텍처와 호환됩니다.
Software
- Host PC Operating System
-
eVision is a set of 64-bit libraries that require an Intel compatible processor with the SSE4 instruction set or an ARMv8-A compatible processor.
eVision can be used on the following operating systems:
Microsoft Windows 11, 10 for x86-64 (64-bit) processor architecture
Microsoft Windows 11, 10 IoT Enterprise for x86-64 systems
Linux for x86-64 (64-bit) and ARMv8-A (64-bit) processor architectures with a glibc version greater or equal to 2.18
Remote connections
Remote connections are allowed using remote desktop, TeamViewer or any other similar software.
Virtual machines
Virtual machines are supported. Microsoft Hyper-V, Oracle VirtualBox and libvirt hypervisors have been successfully tested.
Only the Neo Licensing System is compatible with virtualization.
Minimum requirements:
2 GB RAM to run an eVision application
8 GB RAM to compile an eVision application
Between 100 MB and 2 GB free hard disk space for libraries, depending on selected options.
- APIs
-
Supported programming languages :
The eVision libraries and tools support C++, Python and the programming languages compatible with the .NET (C#, VB.NET)
C++ requirements: A compiler compatible with the C++ 11 standard is required to use eVision
Python requirements: Python 3.11 or later is required to use the Python bindings for eVision
.NET requirements: .NET framework 4.8 (or later) or the .NET platform 6.0 (or later) are supported
Supported Integrated Development Environments:
Microsoft Visual Studio 2017 (C++, C#, VB .NET, C++/CLI)
Microsoft Visual Studio 2019 (C++, C#, VB .NET, C++/CLI)
Microsoft Visual Studio 2022 (C++, C#, VB .NET, C++/CLI)
QtCreator 4.15 with Qt 5.12
Ordering Information
- Product status
-
Released
- Product code - Description
-
PC4184 Open Easy3DMatch for USB dongle
PC4334 Open eVision Easy3DMatch
- Included libraries
-
Easy3D
Easy3DMatch
- Related products
-
PC6512 eVision/Open eVision USB Dongle (empty)
PC6514 Neo USB Dongle (empty)